
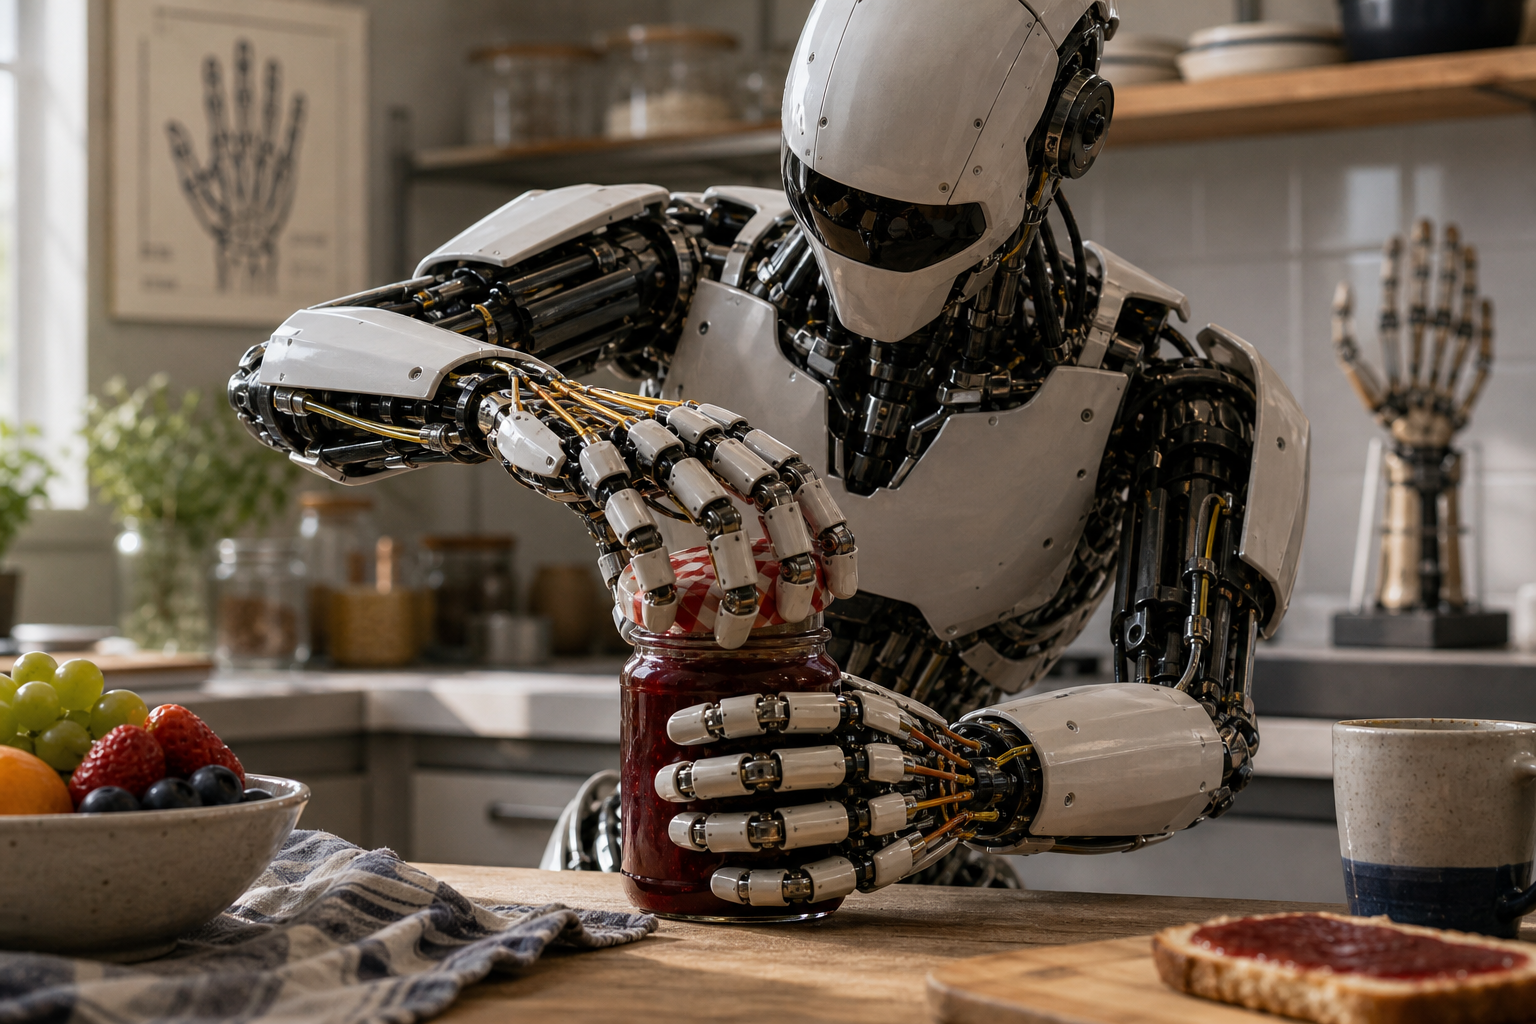
Un equipo de investigadores de la Universidad Autónoma de Ciudad Juárez ha desarrollado un innovador modelo biomimético dinámico que busca replicar la destreza de la mano humana en robots. Este modelo se centra en la creación de una red de músculos artificiales que emula la biomecánica del sistema musculoesquelético humano, abordando la complejidad inherente de los dígitos biológicos.
El estudio, titulado "Towards Human-Like Dexterity: A Dynamic Biomimetic Model for Compliant Robot Hands", propone un marco de reducción topológica que simplifica las subredes musculares complejas en sistemas de parámetros agrupados equivalentes. Esto permite que los robots logren movimientos más fluidos y precisos, similares a los de las articulaciones sinoviales humanas durante la flexión y extensión.
La investigación se basa en dinámicas newtonianas y asume una respuesta transitoria críticamente amortiguada para los actuadores, lo que resulta en trayectorias suaves y no oscilatorias. Este enfoque no solo mejora la destreza y la maniobrabilidad de las manos robóticas, sino que también permite una mayor precisión al interactuar con objetos de diversas geometrías, como esferas y cilindros. En este sentido, el modelo ha sido validado a través de simulaciones basadas en física, mostrando resultados prometedores en la reproducción de la destreza humana.
Es interesante notar que, mientras los humanos luchan por abrir frascos de mermelada, estos robots podrían estar en camino de hacerlo con una precisión casi quirúrgica. Sin embargo, la pregunta persiste: ¿serán capaces de resistir la tentación de hacer una pausa para disfrutar de la mermelada?
El modelo biomimético no solo establece un marco escalable y analíticamente manejable para capturar la interacción entre redes musculares, cinemática articular e interacciones ambientales, sino que también tiene aplicaciones potenciales en prótesis avanzadas y manos robóticas. Esto podría revolucionar el campo de la robótica, especialmente en áreas donde la destreza manual es crucial, como en la cirugía robótica o en la manipulación de objetos delicados.
A medida que la investigación avanza, es probable que veamos un aumento en la implementación de estas tecnologías en entornos prácticos. Sin embargo, como siempre, la integración de robots con habilidades humanas plantea preguntas sobre la ética y la seguridad en su uso. Seguiremos atentos a la evolución de su implementación.