
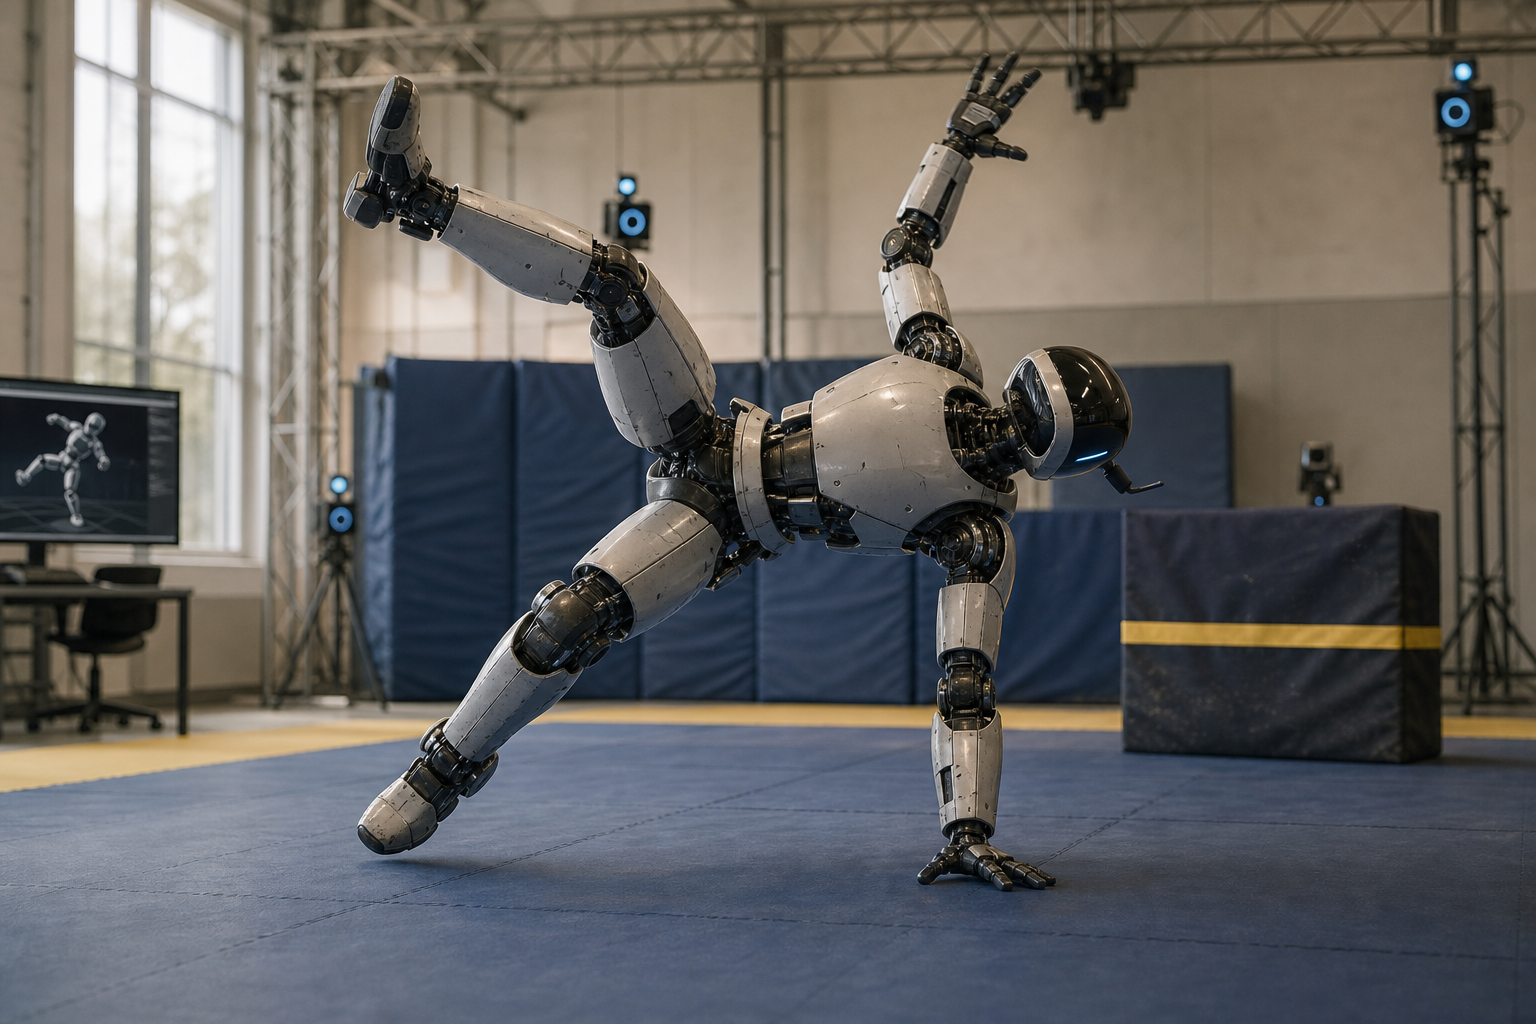
La investigación reciente publicada en Frontiers in Neurorobotics presenta un enfoque innovador para mejorar el seguimiento de movimientos en robots humanoides mediante un método denominado Residual-Wrench-Assisted Reinforcement Learning (RWARL). Este enfoque busca abordar las dificultades que enfrentan los robots al replicar movimientos humanos en situaciones dinámicas y de contacto, donde la falta de actuadores y los contactos discontinuos pueden limitar la efectividad del aprendizaje.
El RWARL se basa en un marco de dos etapas. En la primera, se resuelve un problema de seguimiento relajado utilizando la asistencia de wrenches residuales, que actúan como un andamiaje temporal para optimizar el aprendizaje. Posteriormente, se reduce gradualmente la fuerza de estos wrenches mientras se adaptan los límites de terminación anticipada y el muestreo de segmentos a la dificultad observada durante el entrenamiento. Esta metodología permite que el robot aprenda a manejar transiciones difíciles que, de otro modo, serían subexploradas en un entrenamiento estándar.
Los experimentos realizados con movimientos altamente dinámicos y ricos en contacto han demostrado que el RWARL mejora significativamente la precisión del seguimiento global. En comparación con los métodos tradicionales, las políticas finales no asistidas lograron reducir el error de seguimiento de la posición del cuerpo en un rango del 8.6% al 37.8% en los movimientos analizados, destacando una mejora notable en situaciones críticas como los giros en salto, donde se registró un aumento del 41.8% en la tasa de éxito de los cuadros.
Un aspecto interesante de esta investigación es que, tras la eliminación de la asistencia residual, los controladores finales aprendidos en el hardware Unitree G1 demostraron ser ejecutables, lo que sugiere que el aprendizaje se ha transferido efectivamente a un contexto real. Esto plantea la posibilidad de que los robots humanoides puedan adaptarse mejor a situaciones complejas y dinámicas en entornos del mundo real, lo que podría tener aplicaciones en diversas áreas, desde la asistencia personal hasta la robótica industrial.
En resumen, el RWARL no solo representa un avance en el campo del aprendizaje por refuerzo aplicado a la robótica, sino que también abre nuevas vías para el desarrollo de robots más capaces y versátiles. Sin embargo, como en toda investigación, queda por ver cómo se implementarán estos avances en aplicaciones prácticas y si los robots humanoides podrán finalmente superar las limitaciones que han enfrentado hasta ahora.
Por último, es curioso pensar que, mientras los humanos luchan por aprender a bailar, los robots humanoides están perfeccionando sus movimientos con la ayuda de un poco de "asistencia". Quizás algún día, los robots no solo seguirán nuestros pasos, sino que también nos enseñarán a hacerlo mejor.