
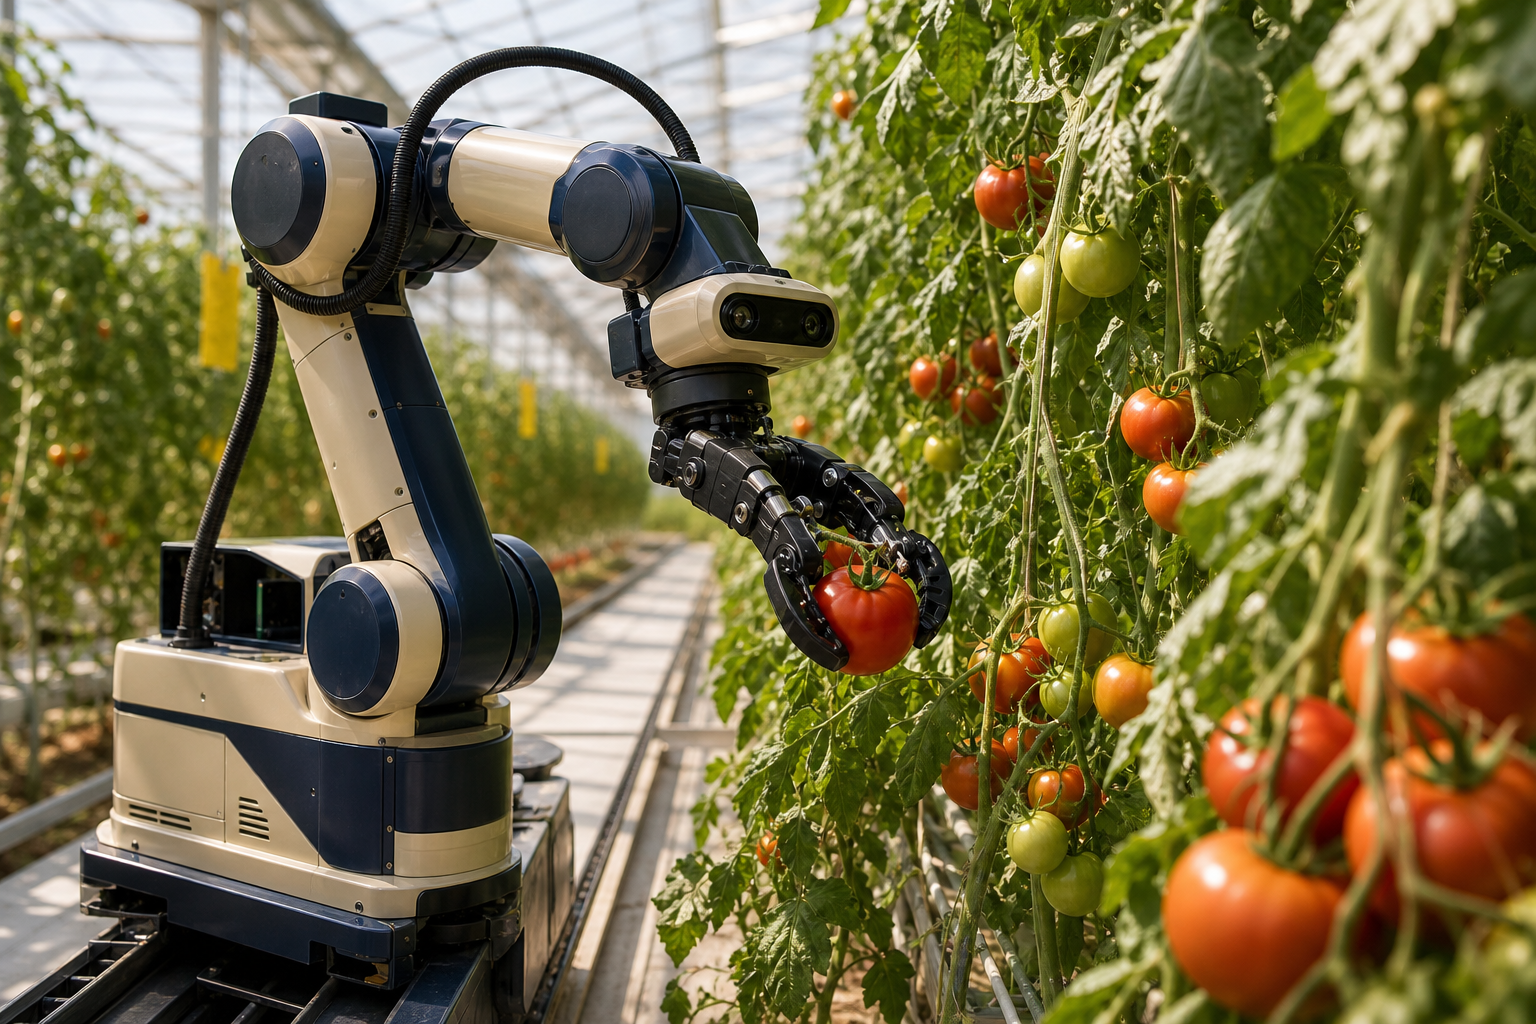
Un equipo de investigadores de la Universidad Agrícola de Yunnan ha desarrollado un algoritmo mejorado de planificación de trayectorias, denominado RRT-APF, específicamente diseñado para manipuladores robóticos utilizados en la cosecha de tomates. Este avance busca abordar problemas comunes en la planificación de trayectorias, como la baja eficiencia y la presencia de nodos redundantes, que pueden complicar la operación de los robots en entornos agrícolas.
El nuevo algoritmo integra una estrategia sesgada hacia el objetivo dentro del marco del árbol aleatorio de exploración rápida (RRT), lo que permite reducir la aleatoriedad en la búsqueda y mejorar la eficiencia del muestreo. Además, se incorpora un método de campo potencial artificial (APF) junto con una estrategia codiciosa para evitar obstáculos y actualizar los nodos de manera más efectiva. Esta combinación promete optimizar el proceso de recolección, un aspecto crucial en la agricultura moderna, donde la eficiencia puede marcar la diferencia entre el éxito y el fracaso de una cosecha.
Los resultados experimentales son impresionantes. En entornos con obstáculos simples, el nuevo algoritmo reduce el tiempo promedio de planificación en un 75.51% en comparación con el RRT estándar, un 79.31% en comparación con RRT*, y un 52.00% frente al APF. En escenarios tridimensionales, las mejoras son aún más notables, con reducciones de hasta el 99.87% en el tiempo de planificación y un 98.97% en el conteo de nodos de muestreo. En entornos más complejos, las mejoras siguen siendo significativas, lo que sugiere que el algoritmo es robusto y adaptable a diferentes condiciones de trabajo.
Es interesante notar que, mientras los agricultores luchan con el clima y las plagas, ahora también deben lidiar con la eficiencia de los algoritmos de sus robots. Si bien la tecnología avanza, la naturaleza parece tener su propio sentido del humor al poner a prueba la paciencia de los cultivadores con cada temporada.
El estudio concluye que el algoritmo RRT-APF no solo mejora la velocidad y eficiencia de la planificación de trayectorias, sino que también proporciona un soporte técnico confiable para la evitación de obstáculos en manipuladores de cosecha de tomates. Este avance podría tener un impacto significativo en la automatización agrícola, facilitando la adopción de tecnologías robóticas en la recolección de cultivos, un área que ha sido tradicionalmente laboriosa y dependiente de la mano de obra humana.
A medida que la agricultura se moderniza, es probable que veamos más innovaciones como esta, donde la robótica y la inteligencia artificial se combinan para hacer frente a los desafíos del sector. La implementación de este tipo de algoritmos podría ser un paso hacia un futuro donde los robots no solo cosechen tomates, sino que también lo hagan con la precisión y eficiencia que los agricultores siempre han deseado.