
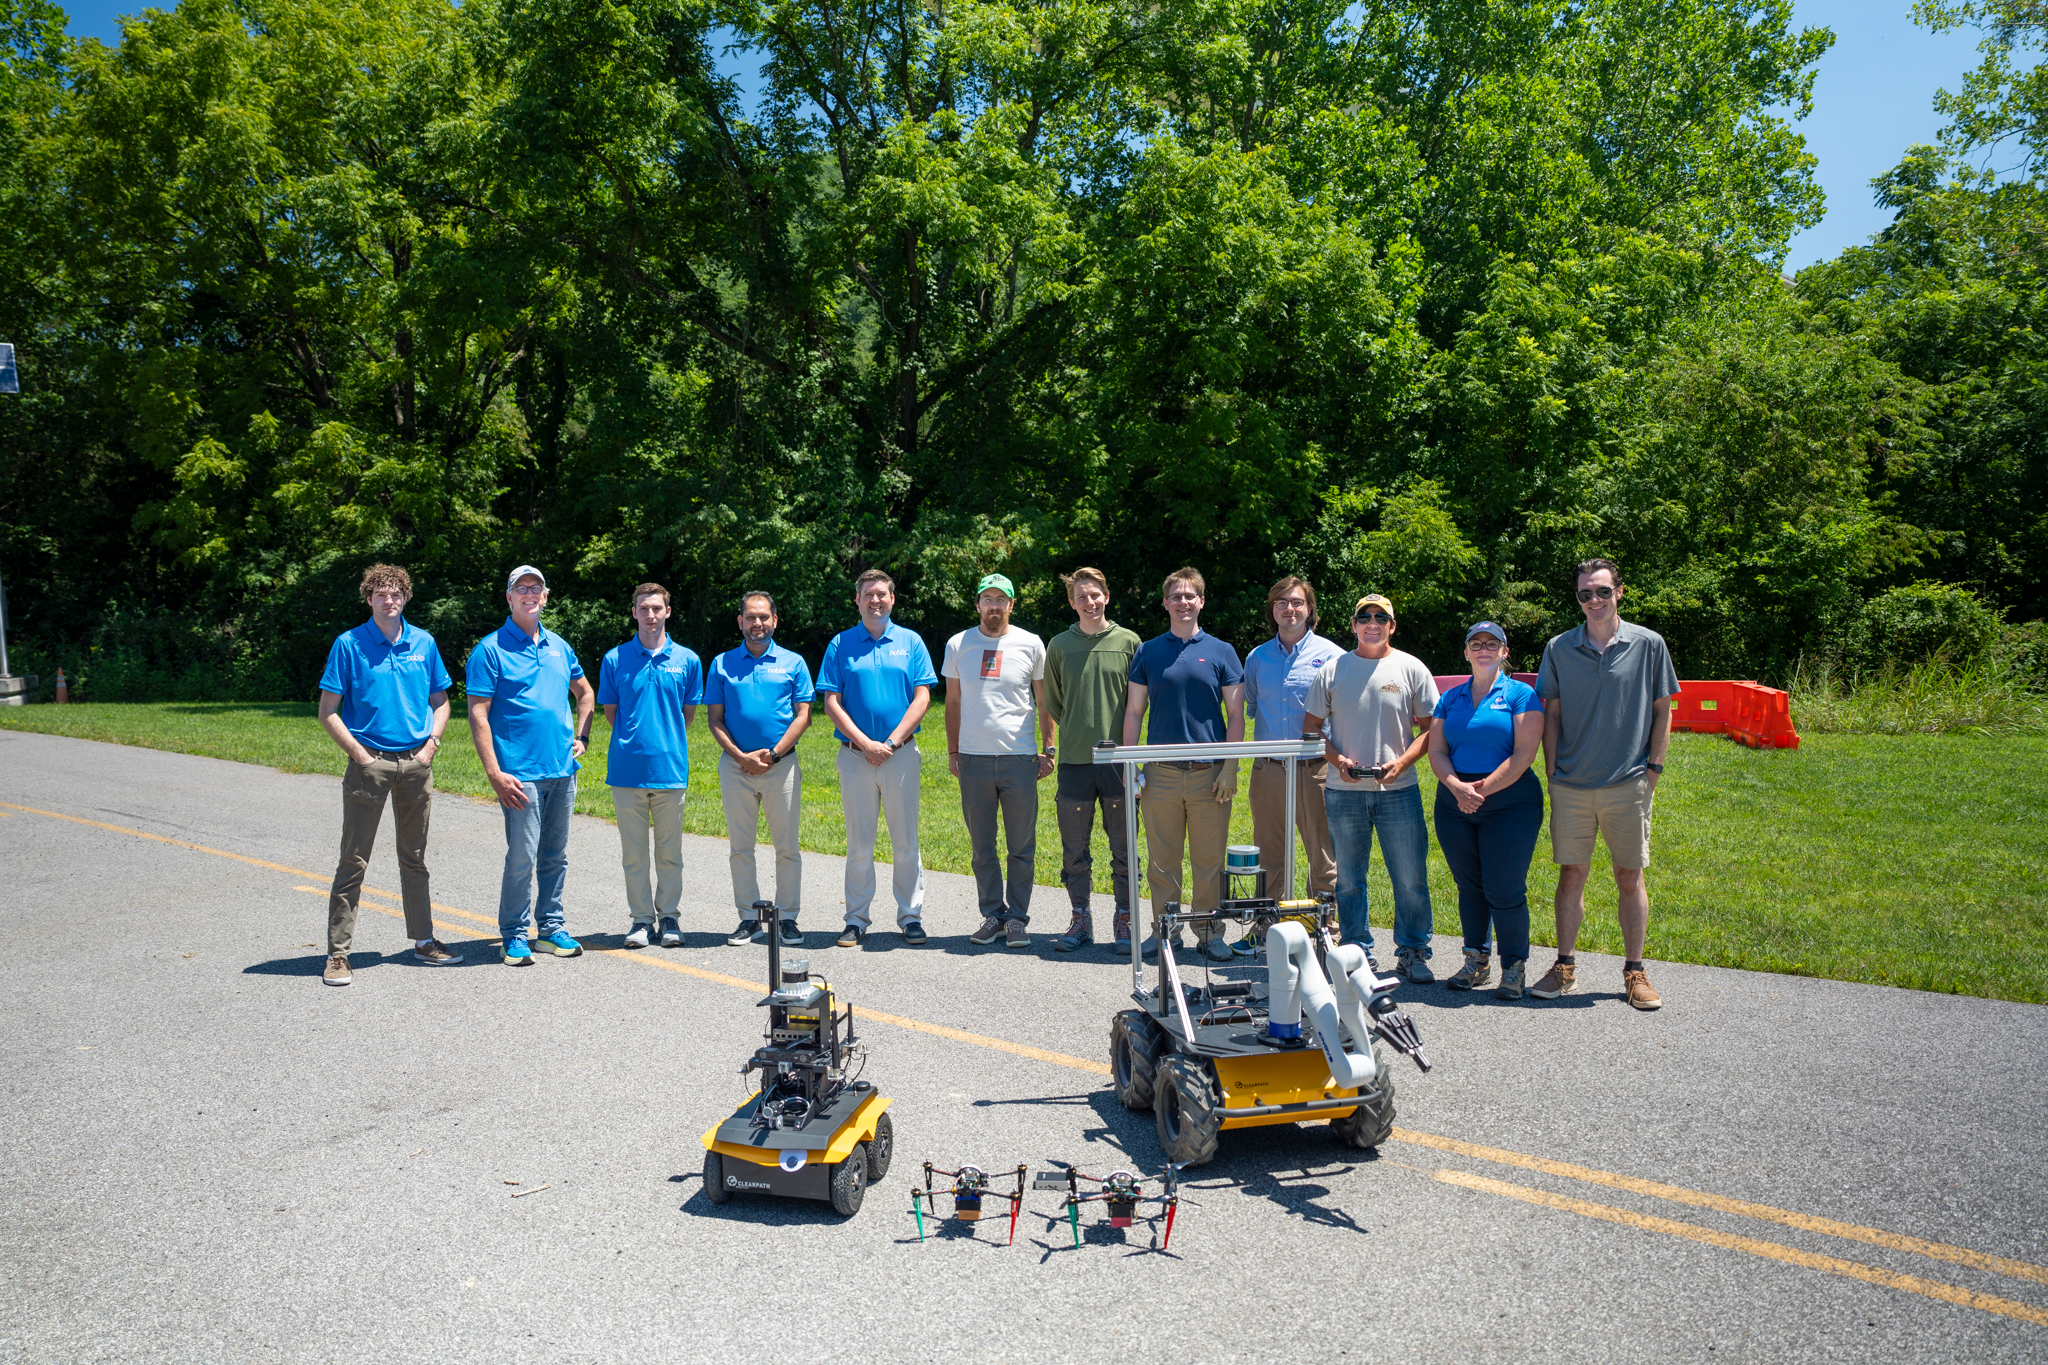
NASA ha llevado a cabo recientemente pruebas de campo con una aplicación de inteligencia artificial que podría hacer que las futuras misiones de exploración del sistema solar sean más eficientes, devolviendo más datos científicos y permitiendo descubrimientos más rápidos. Este esfuerzo se realizó en el Instituto de Transporte de Virginia Tech en Blacksburg, Virginia, donde una flota de tres robots trabajó en conjunto, evaluando su capacidad para actuar como un equipo científico independiente.
Durante las pruebas, un dron fue asignado para elegir un área de interés basada en los objetivos científicos iniciales proporcionados por expertos humanos. La programación de la flota evaluó riesgos en comparación con los posibles beneficios científicos y determinó qué miembro del equipo robótico era el más adecuado para investigar. A medida que la flota ejecutaba su plan, verificaba continuamente los peligros ambientales, reevaluaba su estrategia en función de nueva información y reportaba de vuelta a sus gestores humanos.
El objetivo final del proyecto es proporcionar una extensión confiable del equipo científico humano en situaciones donde los humanos están demasiado lejos para dar instrucciones en tiempo real, como en misiones no tripuladas a los planetas exteriores del sistema solar, o donde el riesgo para los exploradores humanos es inaceptable, como en áreas de la Luna y Marte que son difíciles de explorar para los astronautas.
Una de las preguntas clave que se buscaba responder durante la prueba de campo fue si la flota podría cambiar de tareas de manera autónoma en función de nueva información. Los resultados mostraron que la flota podía centrarse en sus objetivos originales y, al mismo tiempo, seguir nuevas posibilidades. Cuando el dron líder encontró un área adicional de interés, no abandonó su tarea actual, sino que hizo una pausa para procesar la nueva oportunidad e involucrar a otro activo robótico para investigar la nueva cuestión.
La capacidad de la flota para manejar tanto información objetiva como subjetiva fue crucial. Esto incluye considerar qué activos robóticos están disponibles, cuán lejos están y qué tan rápido puede moverse cada uno. Además, se evaluó cuánto desea el equipo científico el conocimiento que se puede obtener al mapear un área o al tomar una muestra de un material específico, así como el nivel de riesgo asociado con cada tarea para los robots.
Bethany Theiling, investigadora principal del proyecto ASTRA y líder de campo, destacó que el objetivo es encontrar formas para que las misiones realicen tareas que antes no podían llevar a cabo debido a la falta de un tomador de decisiones a bordo que pueda sopesar todos estos criterios simultáneamente. La flota robótica se considerará exitosa si puede actuar correctamente sin instrucciones directas, basándose en sus capacidades físicas y en las prioridades y evaluaciones de riesgo del equipo.
En resumen, estas pruebas no solo representan un avance en la robótica aplicada a la exploración espacial, sino que también plantean la interesante cuestión de si los robots pueden ser más eficientes que los humanos en la toma de decisiones en entornos complejos. Aunque, claro, siempre existe el riesgo de que un robot decida que es más interesante explorar un cráter que seguir las instrucciones de su controlador humano.