
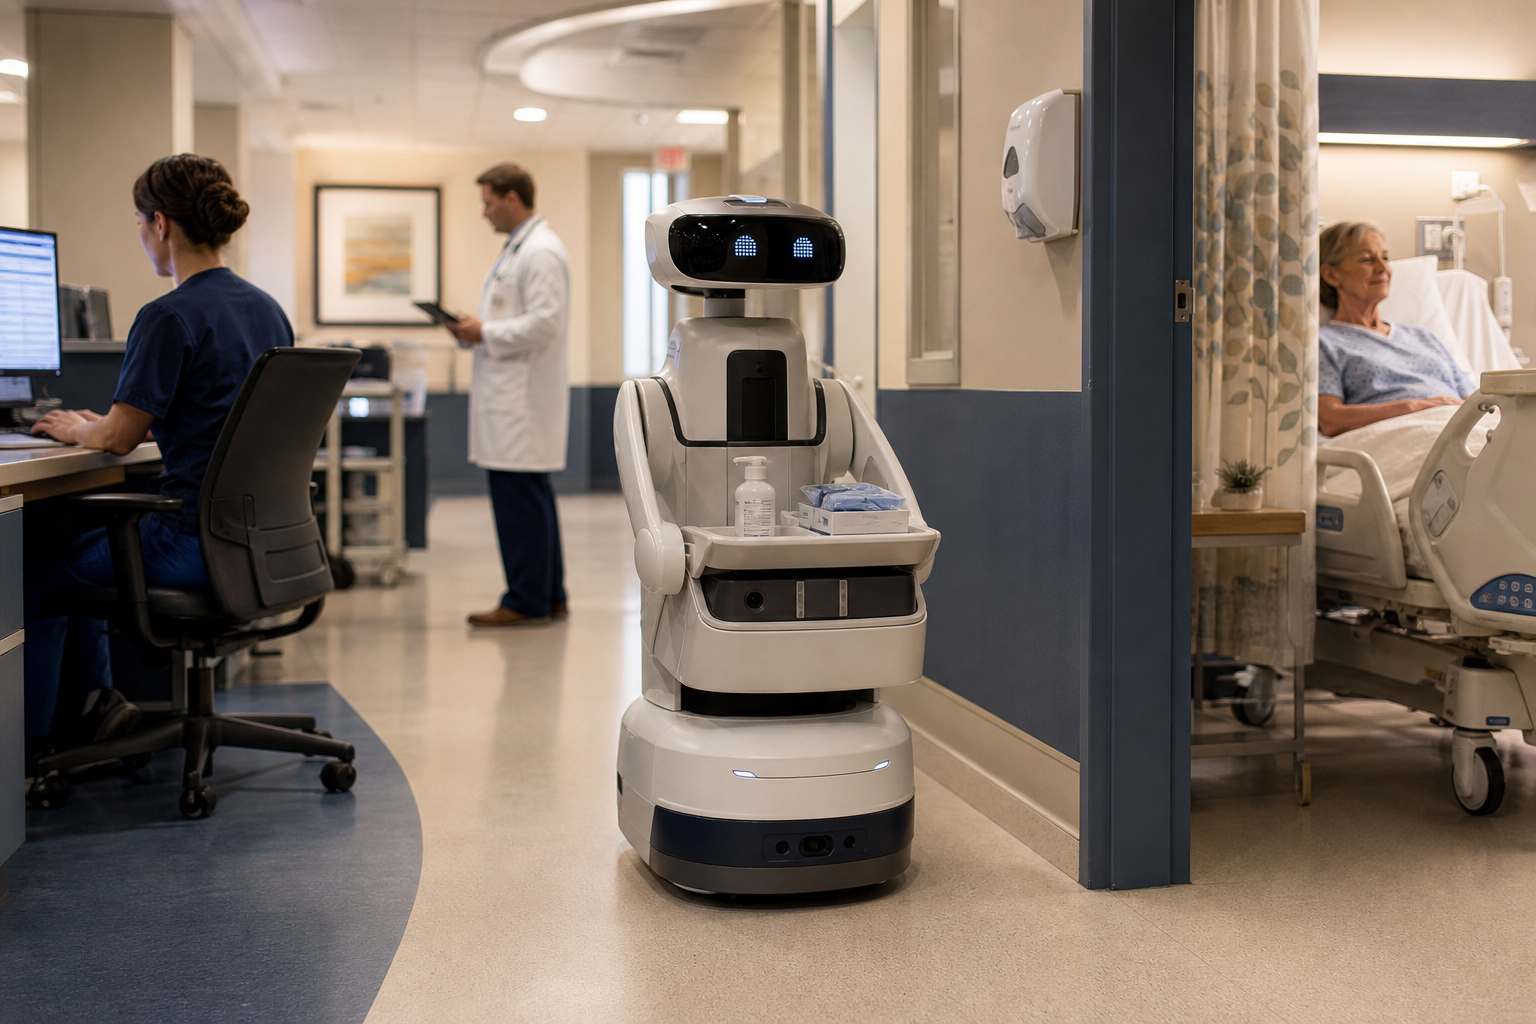
Un reciente estudio publicado en Frontiers in Robotics and AI aborda la viabilidad de un robot de ronda médica que opera bajo la dirección de un médico. Este robot no solo acepta órdenes en un nivel de intención clínica, sino que también se convierte en un recurso compartido en el entorno hospitalario, permitiendo que varios clínicos gestionen solicitudes de atención con diferentes niveles de urgencia.
El estudio, titulado "Orquestación de tareas clínicas y supervisión de seguridad para un robot de ronda médica dirigido por un médico: un estudio de viabilidad basado en simulación", formaliza un problema de programación que combina la orquestación de tareas con una capa de seguridad necesaria para su funcionamiento. El modelo de tareas propuesto permite que las órdenes se expandan en primitivos que incluyen bloqueos de recursos y puntos de confirmación por parte de los médicos, lo que garantiza que el robot actúe de manera segura y eficiente.
Una de las características más interesantes del sistema es el Clinical-Priority Scheduler (CP-Sched), que combina el peso de urgencia, la conciencia del tiempo de viaje y la escalación relativa a la clase de solicitudes. Este sistema permite que el robot preemptivamente actúe solo en puntos seguros de interrupción, lo que es crucial en un entorno donde la atención al paciente es prioritaria. En las simulaciones realizadas, el CP-Sched logró reducir el tiempo hasta la cama para órdenes urgentes en un 38%, pasando de 347 segundos a 215 segundos en condiciones de utilización moderada.
Sin embargo, es importante señalar que la evaluación se basa en simulaciones y no en mediciones de hardware, lo que plantea preguntas sobre la aplicabilidad de estos resultados en un entorno real. En un mundo donde los robots son cada vez más comunes, la idea de un robot que pueda gestionar tareas clínicas suena casi como un sueño hecho realidad. Pero, ¿realmente queremos que un robot decida quién recibe atención médica primero? Es un dilema que podría hacer que incluso los más optimistas se rasquen la cabeza.
El estudio concluye que, aunque el modelo presenta un enfoque prometedor para la orquestación de tareas en el ámbito clínico, su implementación en la práctica requerirá más investigación y desarrollo. La idea de un robot que no solo asista, sino que también tome decisiones en un entorno médico, es un paso audaz hacia el futuro de la atención sanitaria. Seguiremos atentos a la evolución de su implementación.